# rl_gym_study
**Repository Path**: xmlcy/rl_gym_study
## Basic Information
- **Project Name**: rl_gym_study
- **Description**: No description available
- **Primary Language**: Unknown
- **License**: BSD-3-Clause
- **Default Branch**: main
- **Homepage**: None
- **GVP Project**: No
## Statistics
- **Stars**: 0
- **Forks**: 0
- **Created**: 2025-11-23
- **Last Updated**: 2025-11-25
## Categories & Tags
**Categories**: Uncategorized
**Tags**: None
## README
🎮🚪 这是一个基于 Unitree 机器人实现强化学习的示例仓库,支持 Unitree Go2、H1、H1_2和 G1。 🚪🎮
|
Isaac Gym
|
Mujoco
|
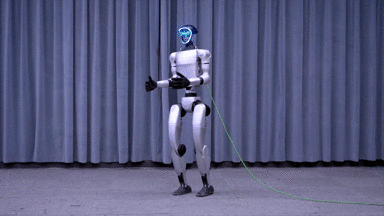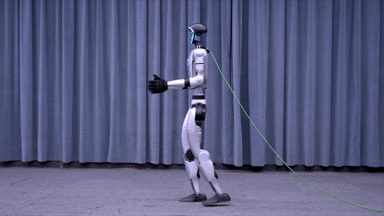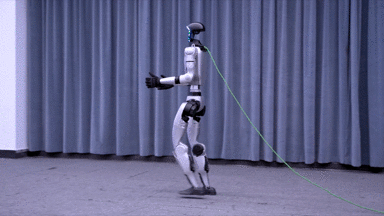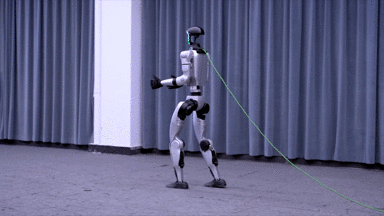
Physical
|
|--- | --- | --- |
| [
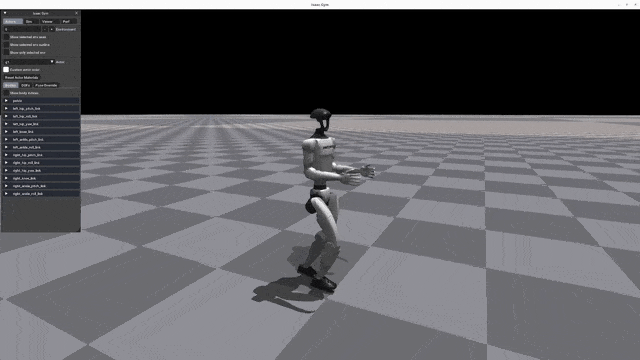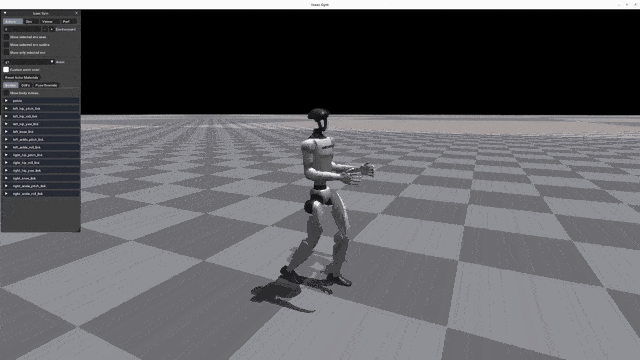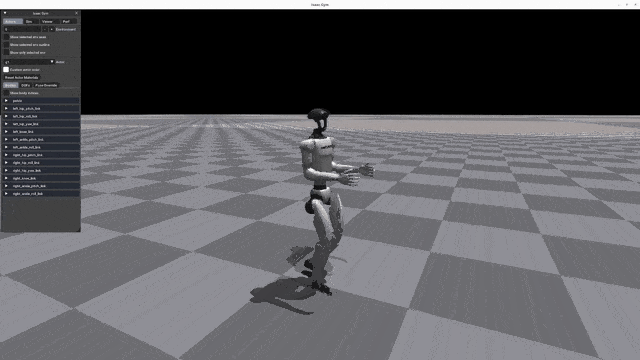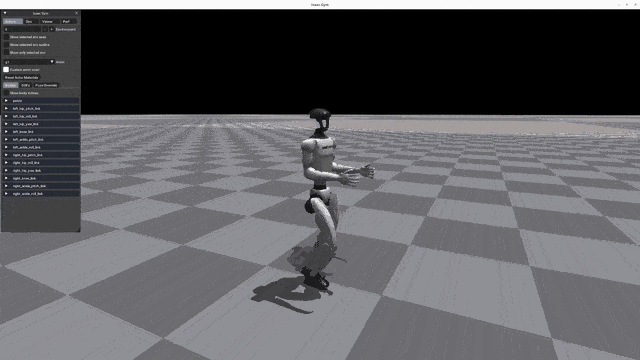
](https://oss-global-cdn.unitree.com/static/5bbc5ab1d551407080ca9d58d7bec1c8.mp4) | [
](https://oss-global-cdn.unitree.com/static/5aa48535ffd641e2932c0ba45c8e7854.mp4) | [
](https://oss-global-cdn.unitree.com/static/0818dcf7a6874b92997354d628adcacd.mp4) |
---
## 📦 安装配置
安装和配置步骤请参考 [setup.md](/doc/setup_zh.md)
## 🔁 流程说明
强化学习实现运动控制的基本流程为:
`Train` → `Play` → `Sim2Sim` → `Sim2Real`
- **Train**: 通过 Gym 仿真环境,让机器人与环境互动,找到最满足奖励设计的策略。通常不推荐实时查看效果,以免降低训练效率。
- **Play**: 通过 Play 命令查看训练后的策略效果,确保策略符合预期。
- **Sim2Sim**: 将 Gym 训练完成的策略部署到其他仿真器,避免策略小众于 Gym 特性。
- **Sim2Real**: 将策略部署到实物机器人,实现运动控制。
## 🛠️ 使用指南
### 1. 训练
运行以下命令进行训练:
```bash
python legged_gym/scripts/train.py --task=xxx
```
#### ⚙️ 参数说明
- `--task`: 必选参数,值可选(go2, g1, h1, h1_2)
- `--headless`: 默认启动图形界面,设为 true 时不渲染图形界面(效率更高)
- `--resume`: 从日志中选择 checkpoint 继续训练
- `--experiment_name`: 运行/加载的 experiment 名称
- `--run_name`: 运行/加载的 run 名称
- `--load_run`: 加载运行的名称,默认加载最后一次运行
- `--checkpoint`: checkpoint 编号,默认加载最新一次文件
- `--num_envs`: 并行训练的环境个数
- `--seed`: 随机种子
- `--max_iterations`: 训练的最大迭代次数
- `--sim_device`: 仿真计算设备,指定 CPU 为 `--sim_device=cpu`
- `--rl_device`: 强化学习计算设备,指定 CPU 为 `--rl_device=cpu`
**默认保存训练结果**:`logs//_/model_.pt`
---
### 2. Play
如果想要在 Gym 中查看训练效果,可以运行以下命令:
```bash
python legged_gym/scripts/play.py --task=xxx
```
**说明**:
- Play 启动参数与 Train 相同。
- 默认加载实验文件夹上次运行的最后一个模型。
- 可通过 `load_run` 和 `checkpoint` 指定其他模型。
#### 💾 导出网络
Play 会导出 Actor 网络,保存于 `logs/{experiment_name}/exported/policies` 中:
- 普通网络(MLP)导出为 `policy_1.pt`
- RNN 网络,导出为 `policy_lstm_1.pt`
### Play 效果
| Go2 | G1 | H1 | H1_2 |
|--- | --- | --- | --- |
| [](https://oss-global-cdn.unitree.com/static/d2e8da875473457c8d5d69c3de58b24d.mp4) | [](https://oss-global-cdn.unitree.com/static/5bbc5ab1d551407080ca9d58d7bec1c8.mp4) | [](https://oss-global-cdn.unitree.com/static/522128f4640c4f348296d2761a33bf98.mp4) |[](https://oss-global-cdn.unitree.com/static/15fa46984f2343cb83342fd39f5ab7b2.mp4)|
---
### 3. Sim2Sim (Mujoco)
支持在 Mujoco 仿真器中运行 Sim2Sim:
```bash
python deploy/deploy_mujoco/deploy_mujoco.py {config_name}
```
#### 参数说明
- `config_name`: 配置文件,默认查询路径为 `deploy/deploy_mujoco/configs/`
#### 示例:运行 G1
```bash
python deploy/deploy_mujoco/deploy_mujoco.py g1.yaml
```
#### ➡️ 替换网络模型
默认模型位于 `deploy/pre_train/{robot}/motion.pt`;自己训练模型保存于`logs/g1/exported/policies/policy_lstm_1.pt`,只需替换 yaml 配置文件中 `policy_path`。
#### 运行效果
| G1 | H1 | H1_2 |
|--- | --- | --- |
| [](https://oss-global-cdn.unitree.com/static/5aa48535ffd641e2932c0ba45c8e7854.mp4) | [](https://oss-global-cdn.unitree.com/static/8934052becd84d08bc8c18c95849cf32.mp4) | [](https://oss-global-cdn.unitree.com/static/ee7ee85bd6d249989a905c55c7a9d305.mp4) |
---
### 4. Sim2Real (实物部署)
实现实物部署前,确保机器人进入调试模式。详细步骤请参考 [实物部署指南](deploy/deploy_real/README.zh.md):
```bash
python deploy/deploy_real/deploy_real.py {net_interface} {config_name}
```
#### 参数说明
- `net_interface`: 连接机器人网卡名称,如 `enp3s0`
- `config_name`: 配置文件,存在于 `deploy/deploy_real/configs/`,如 `g1.yaml`,`h1.yaml`,`h1_2.yaml`
#### 运行效果
| G1 | H1 | H1_2 |
|--- | --- | --- |
| [](https://oss-global-cdn.unitree.com/static/0818dcf7a6874b92997354d628adcacd.mp4) | [](https://oss-global-cdn.unitree.com/static/ea0084038d384e3eaa73b961f33e6210.mp4) | [](https://oss-global-cdn.unitree.com/static/12d041a7906e489fae79d55b091a63dd.mp4) |
---
## 🎉 致谢
本仓库开发离不开以下开源项目的支持与贡献,特此感谢:
- [legged\_gym](https://github.com/leggedrobotics/legged_gym): 构建训练与运行代码的基础。
- [rsl\_rl](https://github.com/leggedrobotics/rsl_rl.git): 强化学习算法实现。
- [mujoco](https://github.com/google-deepmind/mujoco.git): 提供强大仿真功能。
- [unitree\_sdk2\_python](https://github.com/unitreerobotics/unitree_sdk2_python.git): 实物部署硬件通信接口。
---
## 🔖 许可证
本项目根据 [BSD 3-Clause License](./LICENSE) 授权:
1. 必须保留原始版权声明。
2. 禁止以项目名或组织名作举。
3. 声明所有修改内容。
详情请阅读完整 [LICENSE 文件](./LICENSE)。